Sketcharでは、拡張現実(AR)を日常生活に統合し、それを磨き上げていくことに深くコミットしています。このミッションへの私たちの最新の貢献は、ARにおいてファサード平面を検出するために入念に考案された手法です。
プロセスの概要:
- エッジ検出: 私たちのシステムは、まず対象物の1つ以上のエッジを識別することから始まります。
- ライン識別: 次に、対象物に関連するさまざまなラインを特定します。
- ラインのフィルタリング: その後、これらのラインを絞り込み、目的に最も関連性の高いものだけを残します。
- 近似: 反復的な手法を用いて、選択されたラインの分布を近似します。
- 境界の決定: 最後に、対象物の明確な境界を確定します。
仕組みについては、私たちのブログ記事をご覧ください:
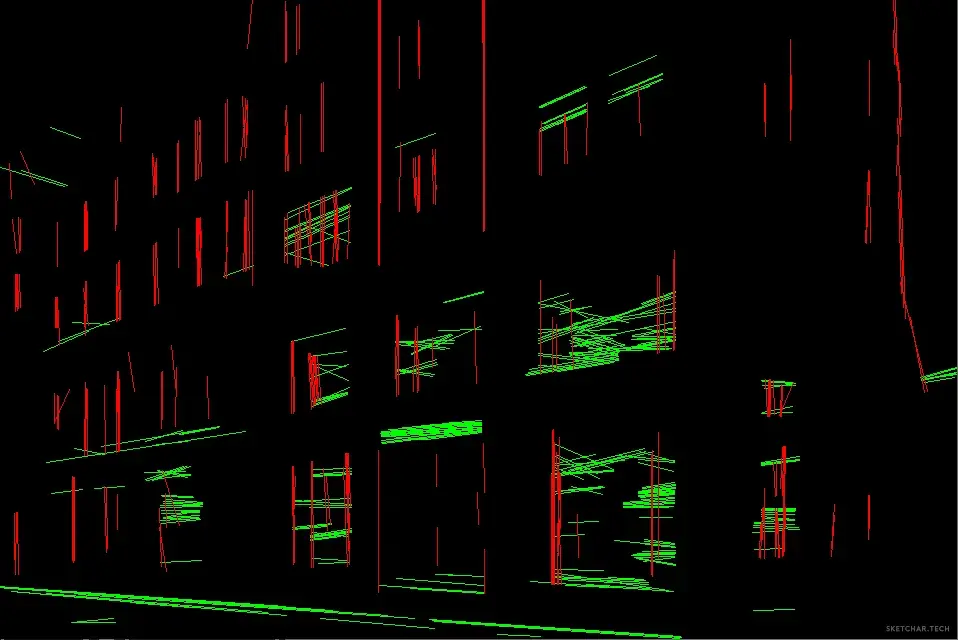 SketchAR Facade Detector – 環境をスキャンすることなく建物に仮想オブジェクトを配置する表面追跡コンピュータービジョンシステム(特許出願中)。Sketchar
なぜこれが重要なのか:
Sketcharのアプローチにより、詳細な環境スキャンを必要とせずに、現実世界の建物に仮想オブジェクトを難なく配置できるようになります。単純なことのように聞こえるかもしれませんが、映像内のオブジェクトのリアルタイム追跡に依存するARアプリケーションにとって、これはかなりの偉業です。
テーブルの天板であれ建物のファサードであれ、アンカーとなる面の性質とレイアウトを理解することは、ARコンテンツを正確にレンダリングするうえで極めて重要です。建物のファサードは、木や車両といった他の要素と絡み合うことが多く、境界が予測しにくいという独自の課題を抱えています。ファサードの境界だけに頼っていては、真の空間構成を捉えきれない場合があります。そこでSketcharの手法が、こうした細部に対応し、ARコンテンツが周囲の環境とシームレスに調和するようにします。
Sketchar ▋Team